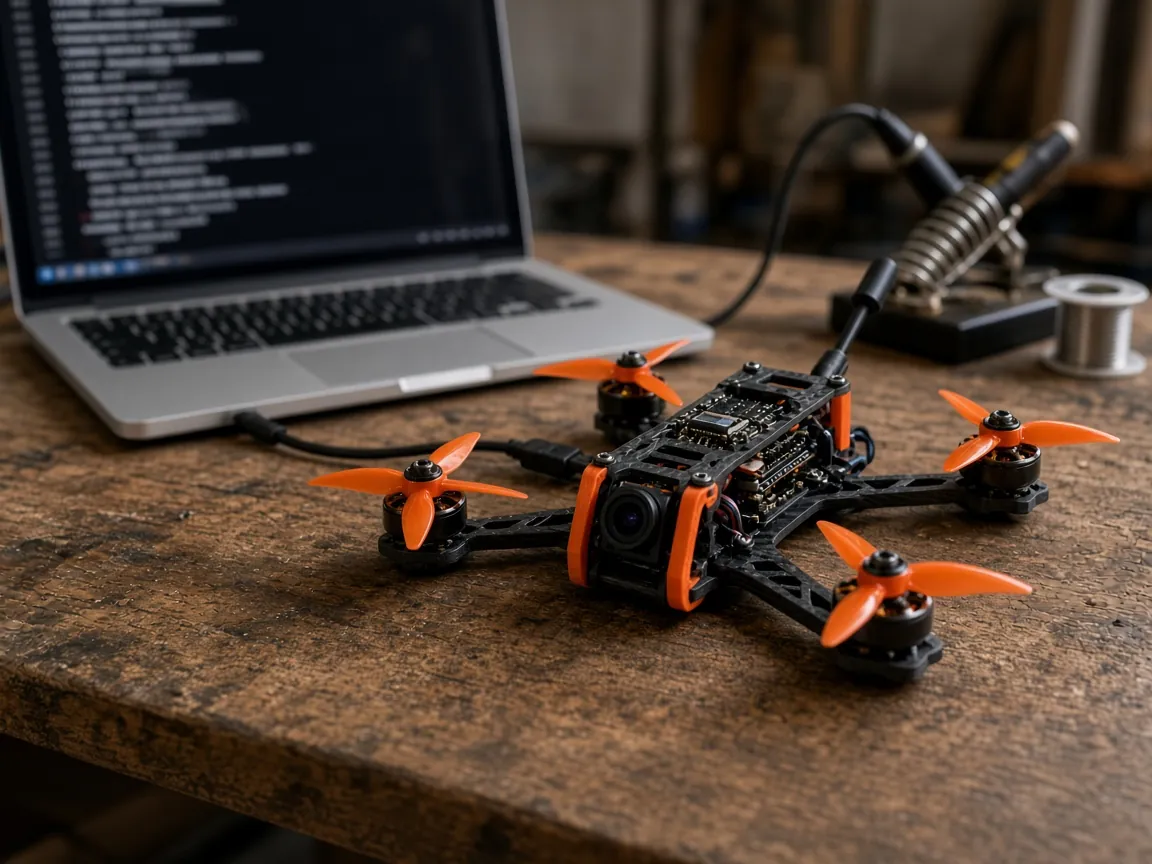
FlySparkGuides de configuration Betaflight
Alignement et armement des panneaux
L'onglet configuration est l'endroit où le contrôleur de vol apprend la forme de l'embarcation et quel matériel est autorisé à fonctionner. L'option "FlySpark" modifie le nom de l'embarcation, l'alignement de la carte, l'angle d'armement, le calibrage du gyro, les commutateurs du capteur et les commutateurs de fonction.
L'alignement du tableau s'applique à un contrôleur de vol qui n'est pas monté au carré du cadre. Rouler, lancer et lacet chaque course de -180 à 360 degrés. L'armement est bloqué lorsque l'embarcation est inclinée plus que l'angle d'armement maximal. La démo commence cet angle à 25 degrés.
Le même onglet est utilisé pour un type de plate-forme et pour l'alignement des panneaux stockés en dixièmes de degré. La déclinaison magnétique sur cet onglet de "Betaflight" n'est pas le calibrage de la boussole "Inava". Ce balayage vit sur le guide de la boussole.
Gratuit. Les connexions matérielles nécessitent Chrome ou Edge sur un ordinateur ; sur mobile, utilisez l'app FlySpark.
- Gratuit
- Rien à installer
- Démo sans matériel
En bref
La configuration « Betaflight » définit comment le tableau se trouve dans le cadre et quand l'armement est autorisé. Le roulis, le tangage et l'alignement en lacet passent de -180 à 360 degrés. La démo bloque l'armement de 25 degrés d'inclinaison.
Faits clés
- Rouleaux de planche, pitch et lacet chaque courir de -180 à 360 degrés.
- L'angle maximal d'armement est de 0 à 180 degrés. La démo commence à 25.
- L'armement est bloqué lorsque l'embarcation est inclinée plus que cet angle.
- Le temps de calibrage est de 0,5 à 30 secondes. Gardez le vaisseau tranquille.
- Une limite de mouvement de 0 finit l'étalonnage même si l'embarcation se déplace.
- Le nom de l'embarcation et le nom du pilote sont 16 caractères. Le nom du pilote peut être caché.
- La fréquence des boucles est le taux de gyroscope divisé par 1 à 8.
- Chrome ou Edge utilise USB ou Bluetooth. Il n'a pas d'hôte.
 Betaflight
 INAV
 ArduPilot
 PX4
- BLHeli_S
 Bluejay
 AM32
 ExpressLRS
 EdgeTX
 DroneCAN
 MAVLink
FlySpark
Fonctionnalités
- 01
Alignement du Conseil
Rouler, lancer et lacet de -180 à 360 degrés. Utilisez-les lorsque le contrôleur de vol est monté en rotation. Le pied de la carte dit la même chose.
- 02
Angle d'armement
De 0 à 180 degrés. L'armement est bloqué lorsque le bateau est plus incliné. La démo commence à 25 degrés.
- 03
Désarmer automatiquement
0 à 60 secondes. Avec l'arrêt moteur et l'armement des bâtons, les moteurs désarment après cela à zéro gaz. 0 reste armé. La démo utilise 5 secondes.
- 04
Étalonnage des gaz
Le temps est de 0,5 à 30 secondes, par paliers de 0,05. Il fonctionne à l'alimentation. Gardez le vaisseau tranquille. Limite de déplacement 0 finitions même si l'embarcation se déplace.
- 05
Noms
Le nom de l'embarcation et le nom du pilote sont de 16 caractères chacun. Le nom du pilote est ce que l'élément de nom de pilote OSD dessine, et il est caché lorsque le firmware n'a pas de nom de pilote.
- 06
Commutateurs de fonctions
Mode d'air, arrêt moteur, OSD, GPS, télémétrie, bande LED, série souple, capteur ESC, pagayeur, inclinaison servomotrice et transpondeur sont parmi les interrupteurs. Une construction montre seulement ceux qu'elle a.
Alignez la planche sur le cadre
Les numéros d'alignement décrivent comment le contrôleur de vol est vissé dans le cadre, et non comment l'embarcation vole. Une planche a tourné à 90 degrés sur la pile a besoin d'une lacet de 90. Une planche renversée a besoin du rouleau ou de l'emplacement qui correspond à cette bascule. Chaque axe accepte -180 à 360 degrés.
Vous vous trompez et les bâtons bougent le mauvais axe. Roulez le bâton et l'emplacement de l'embarcation, ou la lacet tourne dans le mauvais sens. Fixer l'alignement, puis vérifier au sol avec les accessoires éteints. L'onglet moteurs est où l'ordre moteur et la direction de rotation sont réglés. Cet onglet indique seulement le firmware de quelle façon le tableau fait face.
Il y a des dizaines d'années, donc l'étape sur ce firmware est plus fine que l'ensemble des degrés. Ne copiez pas un numéro d'alignement de "Betaflight".
L'angle qui bloque l'armement
L'angle maximal d'armement varie de 0 à 180 degrés. L'armement est bloqué lorsque l'embarcation est inclinée plus que cela. La démo commence à 25 degrés, ce qui est un métier qui est presque niveau. Une aile ou un plan sur une pente peut nécessiter un angle plus grand. Un quad que les bras pendant qu'il est couché sur son côté a généralement ce nombre fixé trop haut.
Le délai de désarmage automatique passe de 0 à 60 secondes. Il s'applique lorsque l'arrêt moteur est allumé et vous bras des bâtons plutôt qu'un interrupteur. Après ces nombreuses secondes à zéro gaz, les moteurs se désarment. 0 signifie qu'ils restent armés. La démo utilise 5 secondes. Une embarcation à interrupteur n'utilise pas cette minuterie.
La garniture de l'accéléromètre est séparée. Les garnitures en rouleau et les garnitures en pas vont de -300 à 300, et 0 laisse la lecture étalonnée. La garniture est soustraite donc Angle et Horizon niveau de maintien. Un calibrage sur l'onglet Configuration remplace ces nombres. Ne pas empiler une garniture sur un calibrage frais et s'attendre à ce que les deux s'appliquent.
L'accéléromètre, le baromètre et le magnétomètre ont chacun un interrupteur. Éteignez un capteur lorsque la planche ne l'a pas, ou lorsqu'un mauvais capteur arrête d'armer. Une planche sans magnétomètre laisse le champ de déclinaison inutilisé.
Étalonnage des gaz à la mise en marche
L'étalonnage fonctionne pendant que le contrôleur de vol s'active. Le temps est de 0,5 à 30 secondes, par paliers de 0,05. L'embarcation doit rester immobile aussi longtemps. La limite de déplacement est de 0 à 200. 0 finit même si l'embarcation bouge. Une limite supérieure redémarre l'étalonnage lorsque le gyro est bruyant.
Le trop-plein de gyro est éteint, en lacet, ou tous les axes. Il désarme si le gyro atteint sa limite, qui ressemble à un gyro coincé. La démo utilise tous les axes. Laissez-le à moins que vous sachiez que le conseil signale un faux débordement.
La boucle "PID" n'est pas une horloge séparée. L'onglet montre le taux de gyro à partir de la carte, et la boucle "PID" est ce taux divisé par 1 à 8. Si le cycle du gyrocycle est de 125 microsecondes, c'est-à-dire 8 kHz, et un diviseur de 2 fait une boucle de 4 kHz. Le numéro sur la carte est celui que ce conseil a signalé. Ce n'est pas la même chose pour chaque contrôleur de vol.
Le mode Debug sélectionne ce que les capteurs debug graphe et le blackbox debug champs enregistrer. Aucun ne laisse ces champs à zéro. Les noms correspondent à l'ensemble debug mode dans le fichier CLI. Une construction sans noms de débogue cache le choix.
Noms, déclinaison et caractéristiques
Le nom du métier est 16 caractères. Le nom du pilote est de 16 caractères et est dessiné par l'élément de nom de pilote OSD. Le firmware sans nom de pilote cache cette carte. Ni le nom ne change la façon dont l'embarcation vole. Ce sont des étiquettes.
La déclinaison magnétique sur cet onglet va de -180 à 180 degrés, par étapes de 0,1. L'est est positif et l'ouest est négatif, donc 4,5 degrés ouest est -4,5. Zéro garde magnétique au nord. C'est un changement de boussole de Betaflight. La page de boussole de l'INAV est celle qui aligne le capteur et effectue le balayage d'étalonnage.
Les commutateurs de fonction allument des sous-systèmes entiers. Le mode air maintient le contrôle de la PID à zéro gaz. Arrêt moteur signifie que les moteurs ne tournent pas lorsqu'ils sont armés à zéro gaz, et c'est l'interrupteur automatique-désarm dépend. OSD, GPS, télémétrie et la bande LED ne font rien pendant que leur fonction est désactivée. La série douce, le capteur ESC, le RSSI d'une broche ADC, le mode 3D, le Rangefinder, l'étalonnage de l'accéléromètre en vol, l'inclinaison du servomoteur, l'affichage OLED, le renvoi du canal et le transpondeur sont le reste de la liste. Une petite construction peut en omettre certains.
Chrome ou Edge se connecte sur l'USB ou le Bluetooth. Android ajoute Wi-Fi. L'iPhone utilise le bluetooth ou le Wi-Fi et n'a pas d'hôte. Les drapeaux d'armement et le calibrage de l'accéléromètre lui-même sont placés sur l'onglet Setup (LINK/betaflight-setup/) . La fonction de bande LED doit être allumée avant que la disposition LED strip (LINK/betaflight-led/) ne s'allume.
FlySpark
Régler l'alignement et l'angle d'armement
Faire correspondre le tableau au cadre
Réglez le roulis, le tangage et le lacet afin qu'ils décrivent comment le contrôleur de vol est monté. Chaque axe est de -180 à 360 degrés.
Régler l'angle d'armement
L'angle maximal d'armement est de 0 à 180 degrés. La démo commence à 25. L'armement est bloqué lorsque le bateau est incliné plus que cela.
Laissez le gyro toujours en marche
Le temps d'étalonnage est de 0,5 à 30 secondes. Une limite de mouvement de 0 se termine même si l'embarcation se déplace. Plus haut redémarre le calibrage lorsque le gyro est bruyant.
Activer uniquement les fonctionnalités que vous utilisez
Mode d'air, arrêt moteur, OSD, GPS, télémétrie et la bande LED sont des interrupteurs. Une fonctionnalité qui est désactivée reste en dehors jusqu'à ce que vous l'activer et enregistrer.
Dépannage
Problèmes courants et solutions
Problème
L'embarcation ne s'armera pas sur une pente
Solution
L'inclinaison dépasse l'angle d'armement maximal. Levez cet angle, ou bras à partir du sol. La démo commence à 25 degrés.
Problème
Les entrées de bâton déplacent le mauvais axe
Solution
L'alignement du tableau ne correspond pas au montage. Réglez le lacet, et roulez ou lancez si la planche est retournée, puis testez avec les accessoires.
Problème
Étalonnage Gyro jamais fini
Solution
Le bateau se déplace et la limite de mouvement est supérieure à 0, donc le minuteur redémarre. Ne bougez pas, ou fixez la limite de mouvement à 0.
Problème
La bande LED reste sombre
Solution
La fonction de bande LED est désactivée. Allume-le ici et sauve. La mise en page est éditée sur l'onglet bande LED.
FAQ
Questions fréquentes
Qu'est-ce qu'une configuration de Betaflight?
Nom de l'embarcation, alignement de la planche, angle d'armement, désarmage automatique, calibrage du gyro, qui sont sur les capteurs, garniture d'accéléromètre, déclinaison et les commutateurs de fonction.
Comment puis-je aligner le tableau?
Réglez le roulis, le pas et le lacet pour correspondre à la façon dont le contrôleur de vol est monté. Chaque axe va de -180 à 360 degrés. C'est la monture, pas l'attitude en l'air.
Pourquoi ne brasse-t-il pas quand il est incliné?
L'angle maximum d'armement est de 0 à 180 degrés, et l'armement est bloqué au-delà. La démo commence à 25 degrés.
Que fait l'auto-désarme?
Le moteur s'arrêtant et l'armement des bâtons, les moteurs se désarment après 0 à 60 secondes à zéro gaz. 0 reste armé. La démo utilise 5 secondes. Un bras d'interrupteur n'utilise pas cette minuterie.
Combien de temps dure l'étalonnage du gyro?
0,5 à 30 secondes, par paliers de 0,05, au démarrage. Gardez le vaisseau immobile. Une limite de mouvement de 0 se termine même si l'embarcation se déplace.
Qu'est-ce que la fréquence des boucles ?
Le taux de gyroscope divisé par 1 à 8. Un cycle de 125 microsecondes est de 8 kHz, et un diviseur de 2 fait une boucle de 4 kHz. L'onglet indique le taux de réponse de ce jury.
Combien de temps peut être le nom de l'embarcation ?
16 caractères, et le nom du pilote est aussi 16 caractères. Le nom du pilote est dessiné par l'élément OSD, et la carte est cachée lorsque le firmware n'a pas de nom de pilote.
Où est la déclinaison magnétique ?
Sur cet onglet pour le "Betaflight", de -180 à 180 degrés par étapes de 0,1. L'Est est positif. La page de boussole "Inava" est l'alignement et le balayage d'étalonnage.
Quelles caractéristiques puis-je allumer ?
Mode d'air, arrêt moteur, OSD, GPS, télémétrie, bande LED, série douce, capteur ESC, pagayeur, inclinaison servomotrice et transpondeur sont dans la liste. Une petite construction peut en omettre.
Puis-je éditer ça dans Chrome ?
Oui. Chrome ou Edge se connecte sur l'USB ou le Bluetooth. Android ajoute Wi-Fi. L'iPhone utilise le bluetooth ou le Wi-Fi et n'a pas d'hôte.
Références
Sources
La documentation officielle derrière les faits de cette page.
- Betaflight WikiBetaflight · betaflight.com
- Betaflight Setup GuideBetaflight · betaflight.com
- BetaflightBetaflight · github.com