FlySparkBetaflight 設定ガイド
板の直線および武装
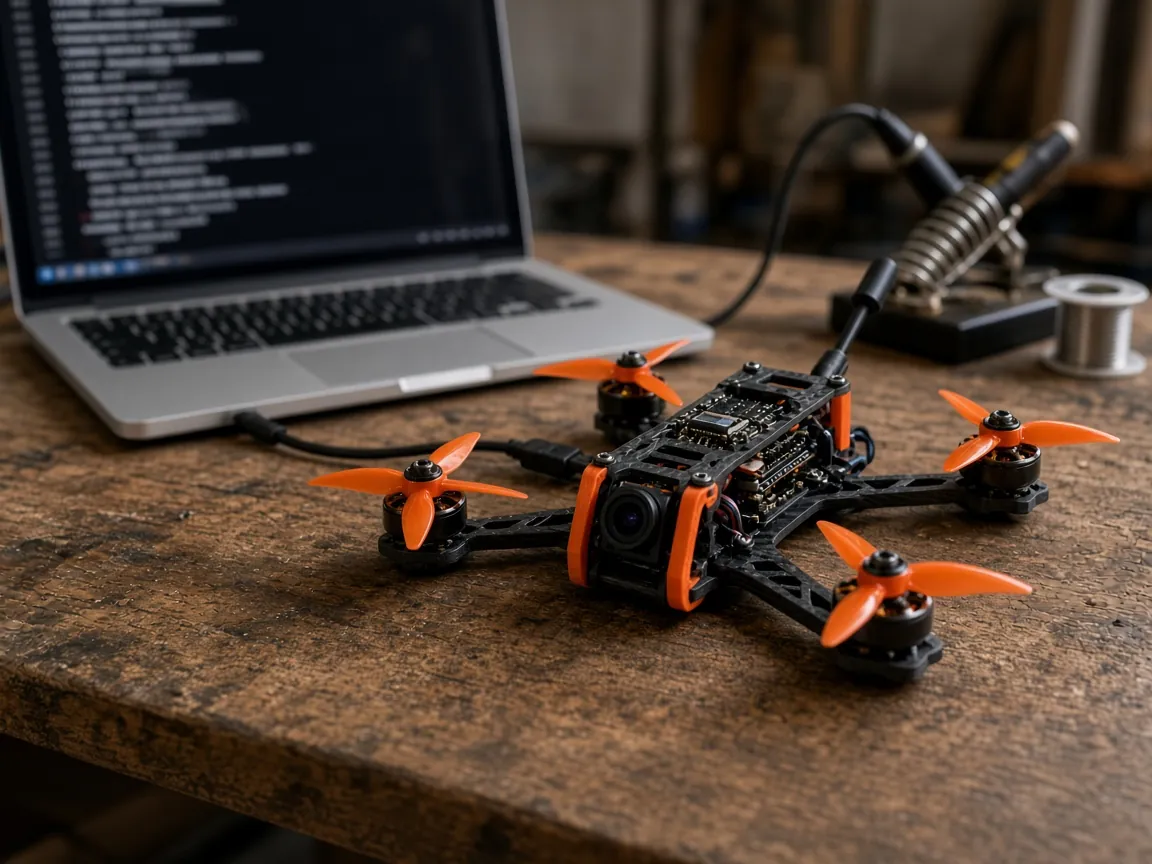
コンフィギュレーションタブは、フライトコントローラーがクラフトの形状を学習し、ハードウェアが実行できる場所です。 FlySparkは、クラフト名、ボードアライメント、アームリング角度、ジャイロキャリブレーション、センサースイッチ、機能スイッチを編集します。
ボードアライメントは、フレームに四角を取り付けていない飛行コントローラー用です。 -180から360度までの各実行をロール、ピッチおよびヨー。 腕は、腕の角度が最大以上を傾けたときにブロックされます。 デモは25度で始まります。
INAVはプラットフォームタイプと同じタブを使用し、度数の10分の1に格納されたボードアライメントのために使用します。 この Betaflight タブの磁気式は INAV のコンパスの口径測定ではありません。 コンパスガイドに住んでいます。
無料。ハードウェアの接続にはパソコンの Chrome または Edge が必要です。スマートフォンでは FlySpark アプリを使います。
- 無料
- インストール不要
- ハードウェアなしでデモ
要約
Betaflightコンフィギュレーションは、ボードがフレームに座る方法とアームが許されるときを設定します。 ロール、ピッチ、ヤウアライメントは-180から360度まで実行します。 傾きの25度を越えるデモブロック。
要点
- ボードロール、ピッチ、ヤウの各実行は-180から360度です。
- 最高の武装の角度は0から180度です。 デモは25から始まります。
- その角度以上を傾けているとアーミングがブロックされます。
- Gyroの口径測定の時間は0.5から30秒です。 まだまだクラフトを続けましょう。
- クラフトが移動しても0の動作限界は校正を終了します。
- クラフト名とパイロット名は16文字です。 パイロット名を隠すことができます。
- PIDループ周波数は1から8に分けられたジャイロ率です。
- Chrome または Edge は USB または Bluetooth uses を使用します。 iPhoneは noUSB ホストはありません。
 Betaflight
 INAV
 ArduPilot
 PX4
- BLHeli_S
 Bluejay
 AM32
 ExpressLRS
 EdgeTX
 DroneCAN
 MAVLink
FlySpark
主な機能
- 01
ボードアライメント
-180から360度までのロール、ピッチおよびヨー。 フライトコントローラーを回転させると使用してください。 カードのフッターは同じと言います。
- 02
腕の角度
0~180度 クラフトが傾いたとき、アーミングはブロックされます。 デモは25度から始まります。
- 03
自動警報
0〜60秒。 モーターが止まり、棒から武装して、モーターはゼロスロットルでこの長い後に武装させます。 0 は武装したままです。 デモは5秒です。
- 04
Gyroの口径測定
0.05のステップで0.5〜30秒です。 パワーアップで動作します。 クラフトをまだ保持してください。 移動限界 0 は、クラフトが移動しても終わります。
- 05
お名前 (必須)
クラフト名とパイロット名はそれぞれ16文字です。 パイロット名は、OSDのパイロット名要素が引いて、ファームウェアがパイロット名を持たないときに隠されています。
- 06
特徴スイッチ
エアモード、モーター停止、OSD、GPS、テレメトリー、LEDストリップ、ソフトシリアル、ESCセンサー、レンジファインダー、サーボチルト、トランスポンダーはスイッチの中にあります。 ビルドは持っているものだけを示しています。
フレームに板を合わせて下さい
アライメント番号は、フライトコントローラーがフレームにねじ込まれる方法、クラフトが飛んでいる方法ではありません。 90度回転したボードは、90度のヤウを必要とします。 ボードは、フリップと一致するロールまたはピッチを必要とします。 各軸は-180を360度受け入れます。
この間違いをつかみ、棒は間違った軸線を動かします。 棒および技術のピッチを転がして下さい、またはyawは間違った方法を回します。 整列を修正し、その後、 props をオフにして地面をチェックします。 モータータブは、モータの注文とスピン方向が設定されているところです。 このタブは、ボードが直面するファームウェアだけを指示します。
INAVは、板ロール、ピッチ、ヤウを10度保存するので、そのファームウェアのステップは、全学位よりも細かいです。 notBetaflightの整列番号をINAINAV板にコピーし、同じマウントを期待しないでください。
武装をブロックする角度
最高の武装の角度は0から180度に動きます。 クラフトがそれ以上傾くとき装甲は妨げられます。 デモは25度で始まり、ほぼレベルなクラフトです。 斜面の翼または平面は、より大きな角度を必要とする場合があります。 その側に横に横たわっている間、腕がこの数が高すぎているというクォード。
自動警報遅延は0〜60秒で実行されます。 モーター停止がオンであり、スイッチではなく、棒から腕を当てるときに適用されます。 ゼロスロットルで数秒後、モーターは放散します。 0 つまり、彼らは武装を維持します。 デモは5秒です。 スイッチアームドクラフトは、このタイマーを使用していません。
加速度計のトリムは別です。 ロールのトリムおよびピッチは各操業を-300から300に置き、0は目盛りされた読書を残します。 トリムは、角度とホライゾンホールドレベルを下げます。 設定タブのキャリブレーションは、これらの数字を置き換えます。 新鮮なキャリブレーションの上にトリムを積み重ねて、両方を適用することを期待しないでください。
加速度計、気圧計、磁気計の各スイッチがあります。 ボードが持っていないとき、または悪いセンサーが武装を停止するときにセンサーをオフにします。 磁気計なしのボードは、脱塩フィールドを未使用のままにします。
パワーアップでのジャイロキャリブレーション
フライトコントローラーがパワーアップしながら、キャリブレーションを実行します。 0.05のステップで0.5〜30秒です。 その長い滞在を続けなければならない。 動きの限界は0から200まで動きます。 クラフトが動かせば0は終わります。 ジャイロが騒々しいときより高い限界は口径測定を再開します。
ジャイロオーバーフローは、ヤウ、またはすべての軸がオフです。 ジャイロが限界に当たると、立ち止まったジャイロのように見えます。 デモはすべての軸を使用します。 ボードが虚偽のオーバーフローを報告しない限り、それを残す。
PIDループは別の時計ではありません。 タブは、ボードからジャイロレートを表示し、 PIDループは、1から8に分割されたレートです。 ジャイロサイクルが125秒の場合、8kHzで、2のディバイダーが4kHz PIDループになります。 カードの番号は、このボードが報告したものです。 すべてのフライトコントローラーで同じではありません。
Debug モードは、センサーのデバッグ グラフと blackbox のデバッグ フィールド レコードのものを選択します。 フィールドをゼロに残さない。 名前は CLI で debug mode を設定します。 デバッグ名のないビルドは選択を非表示にします。
名前、決定および特徴
クラフト名は16文字です。 パイロット名は16文字で、OSDのパイロット名要素によって描画されます。 パイロット名のないファームウェアは、そのカードを隠します。 ネイザーの名前は、クラフトが飛ぶ方法を変えます。 ラベルです。
0.1のステップで -180 から 180 度まで移動します。 東は前向きで西はマイナスなので、西は4.5度です。 ゼロは磁気を北に保ちます。 Betaflightコンパスシフトです。 INAVコンパスページは、センサーを揃え、キャリブレーションスイープを実行する1つです。
特徴は全サブシステムをオンにします。 空気モードはゼロスロットルで PID 制御を保ちます。 モーター停止は、モータがゼロスロットルで武装したときに回転しないことを意味します。スイッチオートガードは依存します。 OSD、GPS、テレメトリー、LEDストリップは、その機能がオフ中に何もしません。 ソフト シリアル、ESC センサー、ADC ピン、3D モード、範囲ファインダー、機内加速器校正、サーボ チルト、OLED ディスプレイ、チャンネル転送、トランスポンダはリストの残りの部分です。 小さなビルドは、それらの一部を省略することができます。
Chrome or または Edge は USB または Bluetooth に接続します。 Android は Wi-Fi を追加します。 iPhoneは ブルートゥース または Wi-Fi を使用し、USB no ホストはありません。 フラグと加速度計キャリブレーション自体は [Setup]LINK/betaflight-setup/] タブにあります。 LEDストリップ機能は[LEDストリップ] beforeLINK/betaflight-led/)レイアウトの前にあります。
FlySpark
配置および武装の角度を置いて下さい
フレームに板を一致して下さい
ロール、ピッチ、ヤウを設定し、フライトコントローラーの取り付け方法について説明します。 各軸は-180から360度です。
武装の角度を設定する
最高の武装の角度は0から180度です。 デモは25から始まります。 クラフトがこれ以上傾くとき、アーミングはブロックされます。
パワーアップではまだジャイロを残す
校正時間は0.5〜30秒です。 クラフトが動くと0の動作限界が終わります。 ハイアーは、ジャイロが騒々しいときに校正を再起動します。
使用している機能だけをオンにします
空気モード、モーター停止、OSD、GPS、テレメトリーおよびLEDのストリップはスイッチです。 オフの機能は、それを有効にして保存するまでオフにとどまります。
トラブル
よくある問題と対処
問題
球は斜面に武装しません
対処
傾きは最高の武具の角度を過ぎます。 その角度、またはレベルグラウンドからの腕を上げます。 デモは25度から始まります。
問題
棒の入力は間違った軸線を動かします
対処
ボードアライメントはマウントと一致しません。 ボードが反転している場合は、yawを設定し、ロールまたはピッチを設定し、プロップオフでテストします。
問題
Gyroの口径測定は終わりません
対処
クラフトは移動し、動きの限界は0の上にあります、従ってタイマーは再開します。 動きの限界を 0 に置いて下さい。
問題
LEDストリップは暗くとどまります
対処
LEDストリップ機能はオフです。 ここをオンにして保存します。 LEDストリップタブでレイアウトを編集します。
FAQ
よくある質問
WhatBetaflight doesコンフィギュレーションセットとは何ですか?
クラフト名、ボードアライメント、アームリング角度、オートガード、ジャイロキャリブレーション、センサーがオン、加速度計のトリム、決定、機能スイッチです。
ボードを揃える方法は?
フライトコントローラーの取り付け方法に合わせてロール、ピッチ、ヤウを設定します。 各軸は-180から360度まで実行します。 これは空気の態度ではなく、マウントです。
なぜ傾けば腕をつけないのですか?
最大照射角度は0〜180度、アームリングは過去にブロックされます。 デモは25度から始まります。
auto-disarmは何をしますか?
モーターが止まり、棒から武装して、ゼロスロットルで0〜60秒後にモーターが解除されます。 0 は武装したままです。 デモは5秒です。 スイッチアームはこのタイマーを使用していません。
ジャイロキャリブレーションはどのくらいの時間ですか?
パワーアップで0.05のステップで0.5〜30秒。 まだまだクラフトを続けましょう。 クラフトが動くと0の動作限界が終わります。
WhatPID isループ周波数とは?
1から8に分けられたジャイロ率 A 125マイクロ秒ジャイロサイクルは8kHzで、2のディバイダーは4kHzループになります。 タブは、このボードが報告したレートを示しています。
クラフト名はどのくらいの時間がかかりますか?
16文字、パイロット名も16文字です。 パイロット名はOSD要素によって描画され、ファームウェアがパイロット名を持たないときにカードが隠されます。
磁気変形はどこですか?
tabBetaflightのこのタブでは、-180から180度の0.1のステップで。 イーストはプラスです。 INAVコンパスページはアライメントとキャリブレーションスイープです。
どの機能をオンにできますか?
エアモード、モーター停止、OSD、GPS、テレメトリー、LEDストリップ、ソフトシリアル、ESCセンサー、レンジファインダー、サーボチルト、トランスポンダーはリストにあります。 小さなビルドは省略できます。
thisChromeでこれを編集できますか?
はい。 Chrome or または Edge は USB または Bluetooth に接続します。 Android は Wi-Fi を追加します。 iPhoneは ブルートゥース または Wi-Fi を使用し、USB no ホストはありません。
参考
出典
このページの背景事実の公式ドキュメントです。
- Betaflight WikiBetaflight · betaflight.com
- Betaflight Setup GuideBetaflight · betaflight.com
- BetaflightBetaflight · github.com